FRoh
Fehlerkontrolle für robotergestützte Chirurgiesysteme
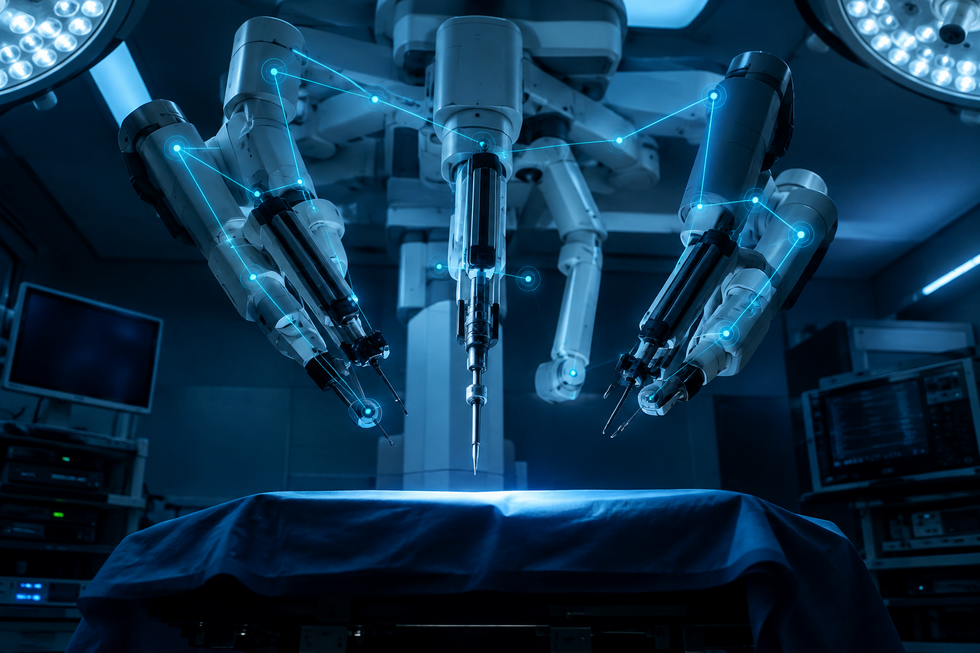
In der Chirurgie – etwa beim Einsetzen einer Knieprothese – führen Roboter und Instrumente Eingriffe mit höchster Präzision aus. Doch die Gesamtgenauigkeit hängt von vielen Einzelkomponenten ab: vom Knochenmodell über die Kameraortung bis zur thermischen Ausdehnung der Geräte. Das Verbundprojekt FRoh entwickelt erstmals einen digitalen Zwilling, der diese Fehlerquellen als zusammenhängendes Netzwerk erfasst und so eine durchgängige Bewertung und Kontrolle der Präzision ermöglicht – von der Konstruktion über die Kalibrierung bis zur Echtzeit-Überwachung im OP. Mathematisch verbindet das Vorhaben physikalisch fundierte Modellierung mit KI-Methoden wie invertierbaren neuronalen Netzen und beweisbaren Fehlerabschätzungen. Beteiligt sind die Universitäten Trier, Heidelberg und Wuppertal, das Fraunhofer ITWM sowie der Medizintechnikpartner B. Braun. Präzisere Eingriffe bedeuten weniger Folgeschäden für Patientinnen und Patienten, geringere Nachbehandlungskosten und eine wettbewerbsfähigere deutsche Medizintechnik. Mit der Verbindung von KI und verlässlicher Mathematik in der Robotik trifft FRoh den Kern der Hightech Agenda Deutschland.